EasyAR Sparse Spatial Map
EasyAR Sparse Spatial Map wird verwendet, um kleine Umgebungen um den Benutzer herum, auf Raumebene, zu scannen, eine visuelle 3D-Karte der Umgebung zu erzeugen und visual localization tracking bereitzustellen. Es eignet sich zur Entwicklung persistenter AR-Anwendungen oder interaktiver Mehrbenutzer-AR-Anwendungen.
Funktionsweise von EasyAR Sparse Spatial Map
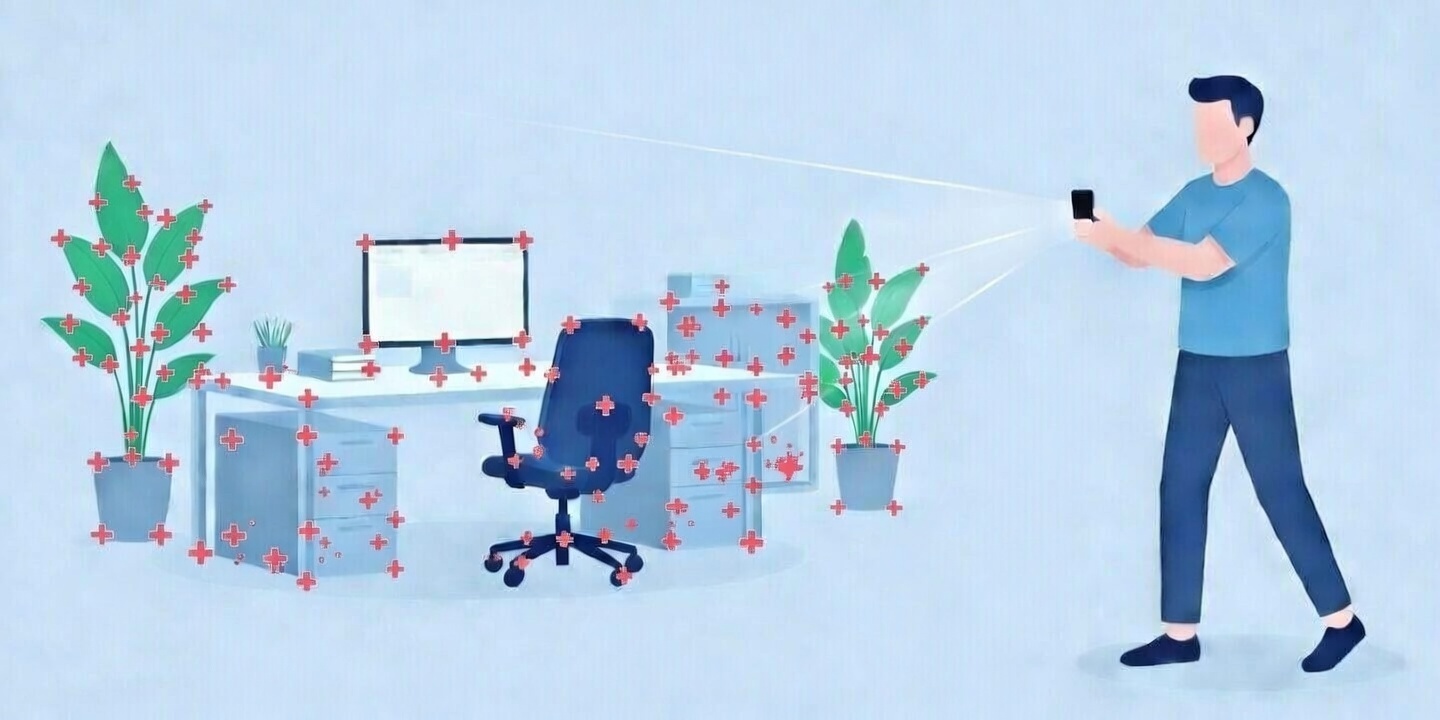
Auf Basis von motion tracking verwendet EasyAR Sparse Spatial Map Computer-Vision-Algorithmen auf dem Gerät, um Merkmale in Kameradaten zu analysieren und eine räumliche 3D-Karte der Umgebung zu erstellen. Benutzer können visuelle Karten speichern oder in Echtzeit zwischen mehreren Geräten teilen. Wenn andere Geräte die entsprechende Karte laden, bestimmen sie durch localization in der geladenen Karte die Position und Orientierung des Geräts relativ zur Karte. Dadurch können persistente AR-Anwendungen oder interaktive Mehrbenutzer-AR-Anwendungen entwickelt werden.
Sparse Spatial Map benötigt derzeit ein stabiles motion tracking-System, wie EasyAR Motion Tracker, ARCore oder ARKit, um Position und Orientierung mit sechs Freiheitsgraden während mapping und für kontinuierliches tracking nach erfolgreicher localization bereitzustellen. Während mapping verwendet Sparse Spatial Map Kamerabilder und entsprechende pose, um eine visuelle 1:1-Karte der Umgebung zu erstellen. Während localization wird nach erfolgreicher visual localization die pose des Geräts relativ zur Karte durch das motion tracking-System kontinuierlich aktualisiert.
EasyAR Sparse Spatial Map unterstützt das Laden mehrerer Karten, localization in mehreren Karten und die Rückgabe der entsprechenden Karten-ID sowie der Position und Orientierung des Geräts relativ zu dieser Karte.
Mapping best practices
Beim Erstellen einer Sparse Spatial Map sollten Sie vollständig berücksichtigen, an welchen Orten und aus welchen Blickwinkeln Benutzer localization durchführen werden, und den mapping-Prozess entsprechend optimieren. Beim mapping sollten möglichst alle potenziellen localization-Blickwinkel abgedeckt werden, einschließlich Beobachtungswinkel und Entfernungen.
Best practices zur Verbesserung der mapping-Ergebnisse:
- Bewegen Sie sich möglichst translatorisch oder rotieren Sie langsam relativ zum gescannten Bereich oder zur scene.
- Bewegen Sie sich möglichst umfassend, um die Positionen zu scannen und abzudecken, an denen Benutzer localization durchführen könnten.
- Versuchen Sie, in Bereichen mit reichen, stabilen und statischen visuellen Merkmalen zu mappen.
- Der Bereich einer einzelnen Karte sollte 1000 Quadratmeter nicht überschreiten.
- Die Entfernung vom mapping-Gerät zur scene sollte weniger als 10 Meter betragen.
Beim scanning und mapping sollten folgende Situationen vermieden werden:
- Vermeiden Sie mapping in großen Bereichen ohne visuelle Merkmale, etwa weißen Wänden.
- Vermeiden Sie mapping in großen Bereichen mit reflektierenden Materialien, etwa Glas oder spiegelnden Objekten.
- Vermeiden Sie mapping in Bereichen mit sich wiederholenden Texturen.
Nach Abschluss von mapping können Sie localization in der erstellten Sparse Spatial Map testen und Erfolgsrate und Genauigkeit prüfen. Wenn das Ergebnis nicht ideal ist, erwägen Sie, erneut eine vollständigere Karte zu erstellen.
Localization best practices
Um die localization-Ergebnisse von Sparse Spatial Map sicherzustellen und die Benutzererfahrung zu verbessern, befolgen Sie diese Praktiken.
- Leiten Sie Benutzer an, in der zur Karte passenden scene zu lokalisieren, zum Beispiel durch ein Vorschaubild der Ziel-scene, das ihnen beim Finden hilft.
- Leiten Sie Benutzer an, das Gerät langsam zu bewegen und localization aus mehreren Winkeln zu versuchen.
- Vermeiden Sie localization in Bereichen ohne visuelle Merkmale, mit spiegelnden Flächen oder sich wiederholenden Texturen.
Häufige Ursachen für localization-Fehler
Localization kann fehlschlagen, wenn sich die localization-Umgebung des Benutzers stark von der Umgebung unterscheidet, in der die Karte erstellt wurde, zum Beispiel:
Blickwinkeländerungen
Stellen Sie sicher, dass mapping potenzielle localization-Winkel möglichst abdeckt. Wenn sich der localization-Winkel um mehr als 45° vom nächstliegenden mapping-Winkel unterscheidet, sinkt die Erfolgsrate von localization deutlich.
Beleuchtungsunterschiede
Die Erfolgsrate von localization ist am höchsten, wenn mapping-Beleuchtung und localization-Beleuchtung ähnlich sind. Vermeiden Sie zum Beispiel mapping am Tag und localization-Versuche in völlig dunkler Nacht.
Entfernungsänderungen
Bewegen Sie das Telefon beim mapping und decken Sie Positionen in unterschiedlichen Entfernungen ab. Wenn zum Beispiel in 1 Meter Entfernung zum Ziel gemappt wurde, schlägt localization aus 10 Metern Entfernung leicht fehl.