Introduction au suivi d’images planes
Le suivi d’images planes (Planar Image Tracking) sert à détecter et suivre des objets plans texturés de la vie courante. Un objet “plan” peut être un petit objet comme un livre, une carte de visite ou une affiche, ou un grand objectif comme un mur de graffitis. Ces objets ont des surfaces planes et des textures riches et non répétitives.
Cette page résume les principes de base de la détection et du suivi d’images planes, les résultats attendus et l’adaptation par plateforme, afin de vous aider à comprendre rapidement les limites de la fonction et les points clés du développement.
Principes de base
Comprendre ces principes aide à optimiser la reconnaissance et à éviter les problèmes courants.
Flux principal
Phase de chargement et de prétraitement :
- Le système charge l’image cible, en extrait un grand nombre de points de caractéristiques visuelles, génère sa description de caractéristiques et l’insère dans la base de données de caractéristiques.
- Plus l’image est riche en textures, plus elle est facile à reconnaître et à suivre. Vous pouvez utiliser l’outil de détection d’images cibles pour vérifier à l’avance la détectabilité de votre image cible.
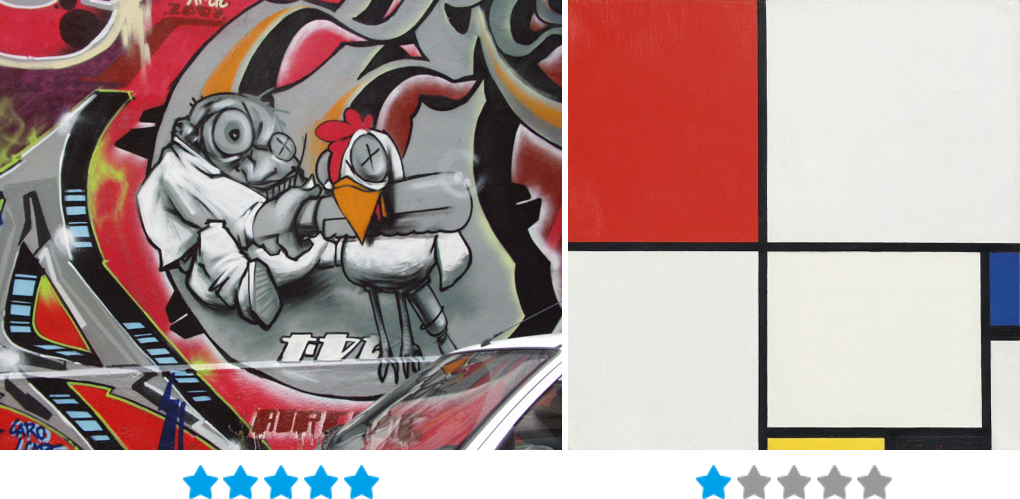
À gauche : image riche en textures et facile à reconnaître (5 étoiles) ; à droite : image simple, peu texturée, difficile à reconnaître (1 étoile).
Nous recommandons des images de 4 à 5 étoiles comme images cibles.Phase de détection et de suivi en temps réel :
- Après la capture par la caméra, le système analyse les points de caractéristiques de l’image courante et les compare à la base de données de caractéristiques de l’image cible.
- Grâce à l’algorithme PnP (Perspective-n-Point), il calcule la pose de l’image dans l’espace 3D (position + rotation).
- Une fois la détection réussie, le système passe en mode suivi. Il compare alors les images de trames consécutives et analyse le mouvement entre elles pour obtenir un suivi en temps réel.
Mécanismes d’optimisation :
- Récupération après perte de suivi : après une brève occlusion ou un flou dû à un mouvement rapide, le système redétecte automatiquement la cible.
- Suivi simultané de plusieurs cibles : contrôlez la concurrence d’un seul Tracker via le paramètre
Simultaneous Number, ce qui permet de suivre plusieurs cibles avec un seul appel au Tracker.
Limites techniques
- Ne prend en charge que des images planes (pas d’objets 3D ni de contenu dynamique).
- Dépend de l’éclairage ambiant ; une lumière trop faible ou une surexposition rendront la détection difficile ou feront perdre le suivi.
- Lors de la détection, la caméra ne doit pas être trop éloignée de la cible ; assurez-vous que la cible occupe au moins 30 % de l’image affichée.
- Le suivi multi-cibles est limité par les performances de l’appareil ; en général, un PC peut suivre plus de 10 cibles à la fois, tandis qu’un appareil mobile peut suivre 4 à 6 cibles planes simultanément.
Effets et résultats attendus
Après avoir compris le fonctionnement et les limites techniques de la détection et du suivi d’images, il faut aussi savoir quels résultats cette fonction peut offrir. Cela aide à définir des critères de test raisonnables pendant le développement.
Effet idéal
- Superposition précise : l’objet virtuel s’aligne avec les bords de l’image.
- Détection rapide : latence ultra-faible entre le chargement de l’application et la détection réussie.
- Suivi stable : l’image reste suivie malgré la rotation, le déplacement ou une occlusion partielle.
Situations moins idéales et réponse
| Phénomène | Cause | Perception utilisateur | Solution préliminaire (voir les chapitres suivants) |
|---|---|---|---|
| Impossible à reconnaître | Texture insuffisante ou image trop petite | L’objet virtuel n’apparaît pas | Optimiser l’image cible et utiliser l’outil pour vérifier la détectabilité |
| Suivi instable | La cible occupe trop peu l’écran et il y a trop peu de points suivables | L’objet virtuel tremble nettement | Éviter de trop éloigner l’image cible et définir PreferQuality comme mode de suivi |
| Pertes fréquentes | Mouvement rapide de l’image ou occlusion totale | L’objet virtuel clignote / disparaît | Stabiliser le mouvement de l’appareil / de l’image cible, ou augmenter la taille de la cible |
| Perte de plusieurs cibles | Limites matérielles | Certaines images cibles ne peuvent pas être suivies | Ajuster Simultaneous Number en équilibrant les performances |
Méthode de validation des résultats attendus
- Phase de développement : utilisez la caméra du PC via le mode Play de l’éditeur Unity pour prévisualiser.
- Phase de test : utilisez la scène de démonstration officielle ou votre propre image de test pour couvrir différentes conditions d’éclairage, d’angle et de distance.
Bonnes pratiques pour les images cibles
Les performances du suivi d’images planes dépendent fortement de la qualité de l’image cible. Pour garantir un bon taux de reconnaissance, suivez les règles suivantes lors de la préparation de l’image.
Selon le scénario, vous pouvez préparer l’image cible de plusieurs façons : prendre directement le sujet de face avec la caméra, ou concevoir d’abord le motif puis l’imprimer. Les photos comme les créations peuvent servir d’image modèle.
Exigences de base
- Format d’image : JPG ou PNG recommandé.
- Traitement du canal alpha : si l’image a un canal alpha, le système la considérera comme fond blanc. Si ce n’est pas l’effet souhaité, évitez le canal alpha.
Points clés d’optimisation
Assurez des détails texturés riches
L’image modèle doit contenir suffisamment de détails et de variations de contours ; évitez les aplats ou les formes simples.
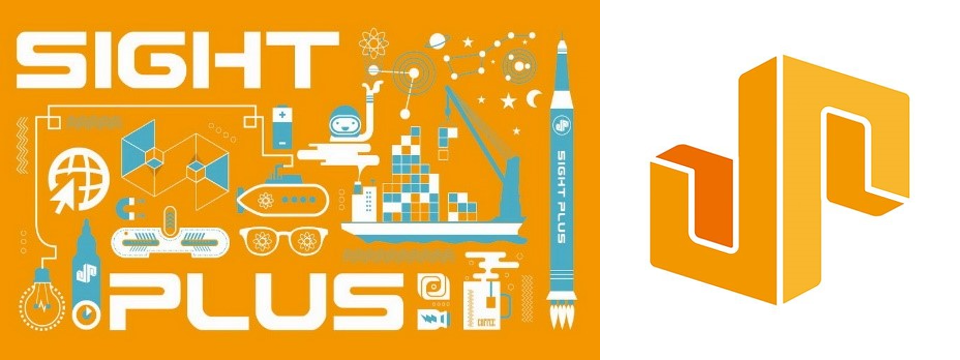
À gauche : l’image riche en textures peut être détectée ; à droite : l’image unie ne peut pas être détectée
Évitez les motifs répétitifs
Les motifs réguliers répétitifs (comme les damiers ou les rayures) réduisent l’unicité des points de caractéristiques.
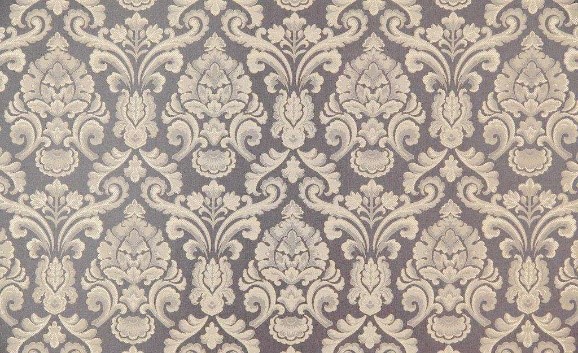
L’image à motif répétitif ne peut pas être suivie
Remplissez le cadre
Le sujet doit occuper autant que possible toute l’image et réduire les zones blanches.
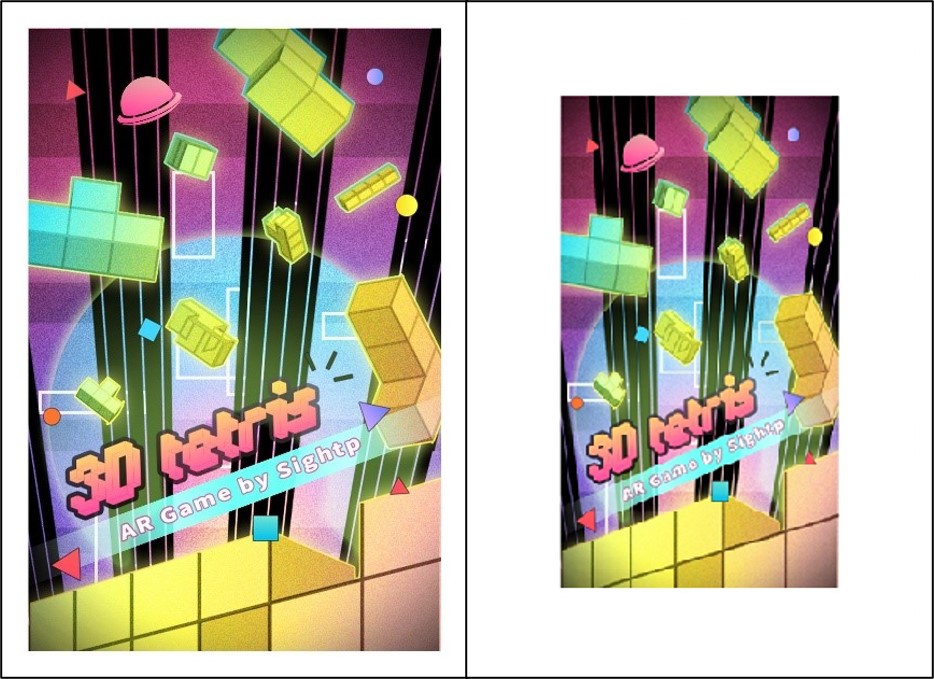
L’image avec un sujet dense est plus facile à détecter et suivre que celle avec beaucoup d’espace vide
Contrôlez le ratio
L’image ne doit pas être trop allongée ; le petit côté doit atteindre au moins 20 % du grand côté.
Les images trop étroites sont difficiles à suivre
Choisissez une résolution adaptée
Plage recommandée : entre SQCIF (128×96) et QVGA (1280×960).
Trop petite : pas assez de points de caractéristiques, taux de reconnaissance en baisse.
Trop grande : hausse inutile de la mémoire et du temps de calcul lors de la génération des données Target.