EasyAR Sparse Spatial Map
EasyAR Sparse Spatial Map sert à scanner de petits environnements autour de l'utilisateur, à l'échelle d'une pièce, à générer une carte visuelle 3D de l'environnement et à fournir visual localization tracking. Il convient au développement d'applications AR persistantes ou d'applications AR interactives multi-utilisateurs.
Principe de EasyAR Sparse Spatial Map
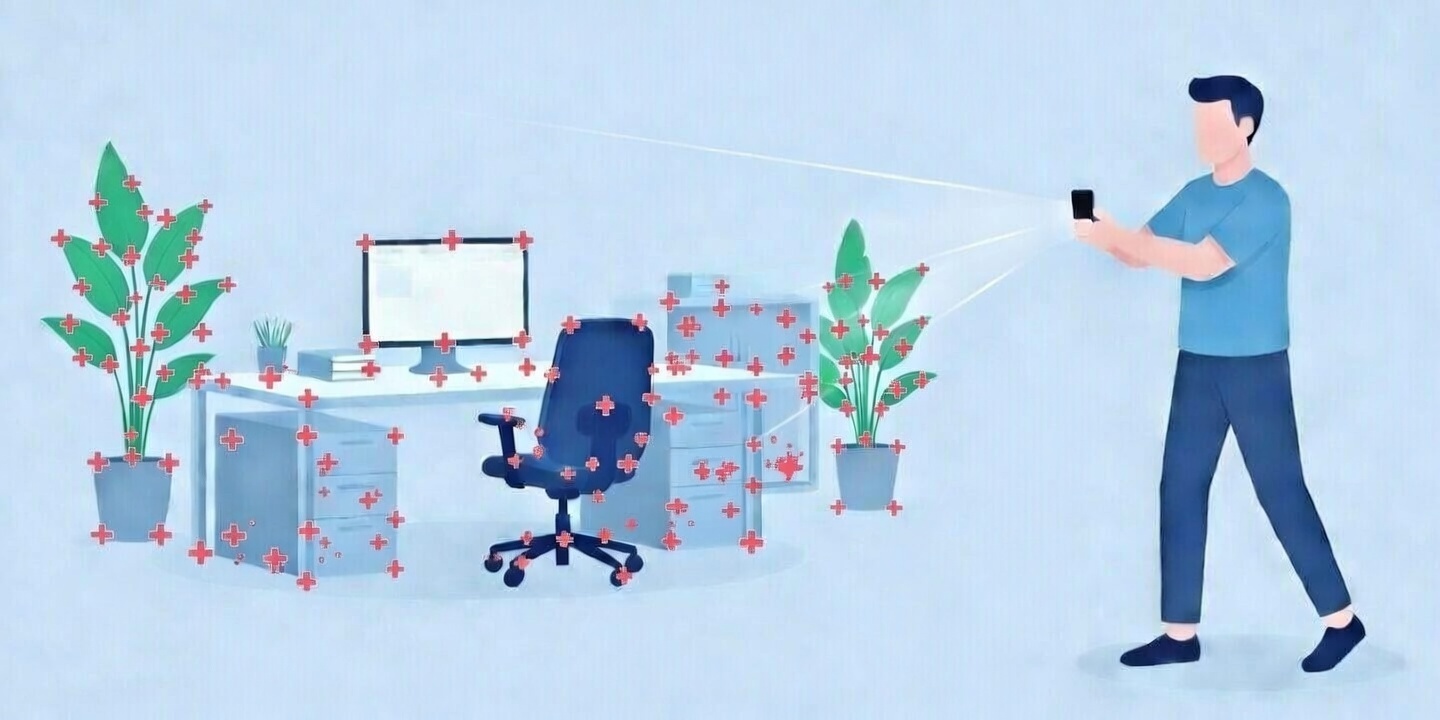
Basé sur motion tracking, EasyAR Sparse Spatial Map utilise des algorithmes de computer vision sur l'appareil pour analyser les features des données caméra et construire une carte 3D spatiale de l'environnement. Les utilisateurs peuvent enregistrer des cartes visuelles ou les partager en temps réel entre plusieurs appareils. Lorsque d'autres appareils chargent la carte correspondante, ils déterminent la position et l'orientation de l'appareil par rapport à la carte via localization dans la carte chargée, ce qui permet de développer des applications AR persistantes ou des applications AR interactives multi-utilisateurs.
Sparse Spatial Map nécessite actuellement un système motion tracking stable, comme EasyAR Motion Tracker, ARCore ou ARKit, pour fournir la position et l'orientation à six degrés de liberté pendant mapping et pour le tracking continu après une localization réussie. Pendant mapping, Sparse Spatial Map utilise les images caméra et les pose correspondantes pour construire une carte visuelle 1:1 de l'environnement. Pendant localization, après réussite de visual localization, la pose de l'appareil par rapport à la carte est mise à jour continuellement par le système motion tracking.
EasyAR Sparse Spatial Map prend en charge le chargement de plusieurs cartes, localization dans plusieurs cartes et le retour de l'ID de carte correspondant ainsi que de la position et orientation de l'appareil par rapport à cette carte.
Bonnes pratiques de mapping
Lors de la création d'une Sparse Spatial Map, prenez pleinement en compte les lieux et points de vue depuis lesquels les utilisateurs effectueront localization afin d'optimiser le processus de mapping. Pendant mapping, essayez de couvrir tous les points de vue de localization possibles, y compris angles d'observation et distances.
Bonnes pratiques pour améliorer le résultat de mapping :
- Déplacez-vous autant que possible en translation ou en rotation lente par rapport à la zone ou scene scannée.
- Déplacez-vous de manière aussi complète que possible pour scanner et couvrir les positions où les utilisateurs peuvent effectuer localization.
- Essayez de réaliser mapping dans des zones avec des features visuelles riches, stables et statiques.
- La portée d'une seule carte ne doit pas dépasser 1000 mètres carrés.
- La distance entre l'appareil de mapping et la scene doit être inférieure à 10 mètres.
Pendant scanning et mapping, évitez :
- Évitez mapping dans de grandes zones sans features visuelles, comme des murs blancs.
- Évitez mapping dans de grandes zones avec des matériaux réfléchissants, comme le verre ou des objets miroir.
- Évitez mapping dans des zones à textures répétitives.
Une fois mapping terminé, vous pouvez tester localization dans la Sparse Spatial Map créée et vérifier le taux de réussite et la précision. Si le résultat n'est pas idéal, envisagez de créer une carte plus complète.
Bonnes pratiques de localization
Pour garantir le résultat de localization de Sparse Spatial Map et améliorer l'expérience utilisateur, suivez ces pratiques.
- Guidez les utilisateurs pour effectuer localization dans la scene correspondant à la carte, par exemple en fournissant une image d'aperçu de la scene cible pour les aider à la trouver.
- Guidez les utilisateurs pour déplacer lentement l'appareil et essayer localization depuis plusieurs angles.
- Évitez localization dans les zones sans features visuelles, les surfaces miroir ou les zones à textures répétitives.
Causes fréquentes d'échec de localization
Localization peut échouer lorsque l'environnement de localization de l'utilisateur diffère fortement de l'environnement où la carte a été construite, par exemple :
Changements de point de vue
Assurez-vous que mapping couvre autant que possible les angles potentiels de localization. Si l'angle de localization diffère de plus de 45° de l'angle de mapping le plus proche, le taux de réussite de localization chute fortement.
Différences d'éclairage
Le taux de réussite de localization est le plus élevé lorsque l'éclairage de mapping et celui de localization sont proches. Par exemple, évitez de faire mapping de jour puis de tenter localization dans une nuit complètement noire.
Changements de distance
Déplacez le téléphone pendant mapping et couvrez des positions à différentes distances. Par exemple, après mapping près d'une cible à 1 mètre, tenter localization à 10 mètres échoue facilement.