EasyAR Sparse Spatial Map
EasyAR Sparse Spatial Map は、ユーザー周辺の小規模環境、部屋レベル、をスキャンし、環境の 3D ビジュアルマップを生成して visual localization tracking を提供します。永続化 AR アプリケーションやマルチユーザーインタラクティブ AR アプリケーションの開発に適しています。
EasyAR Sparse Spatial Map の原理
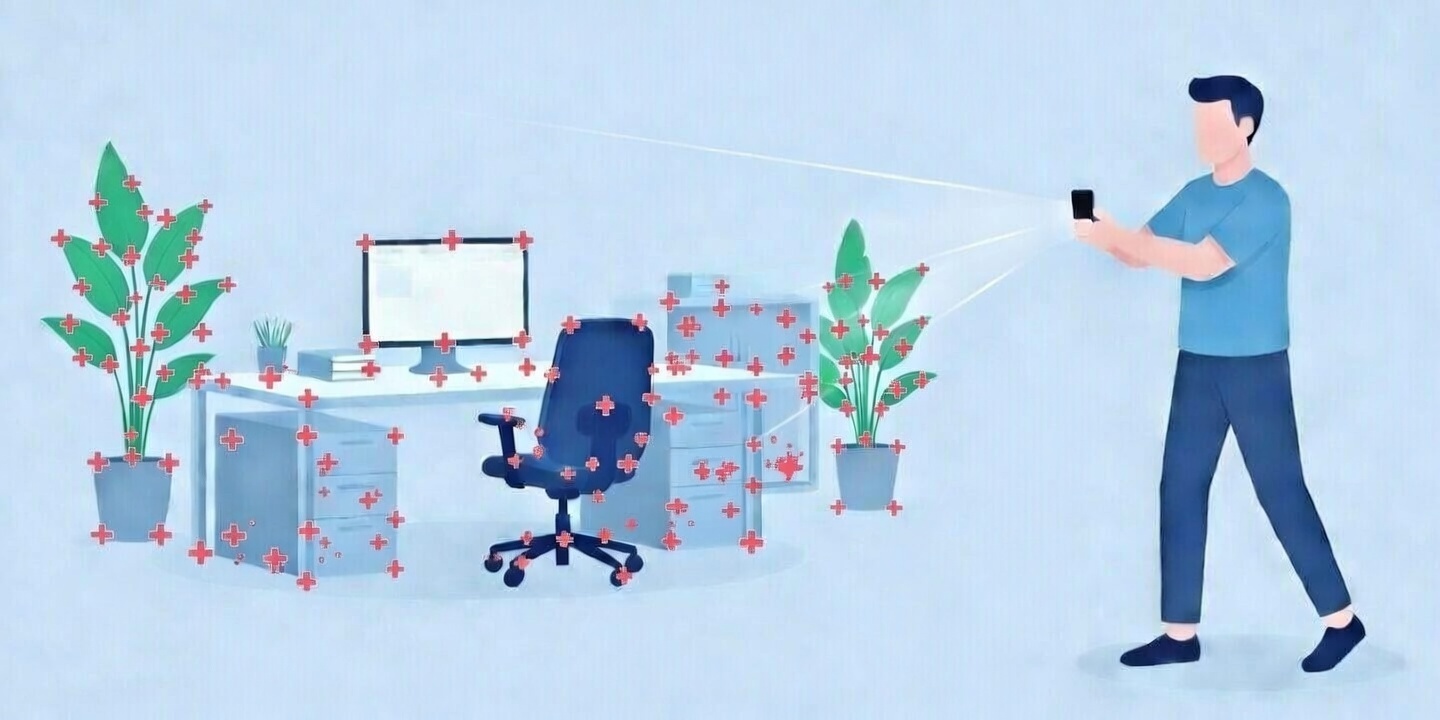
EasyAR Sparse Spatial Map は motion tracking を基盤に、デバイス上で computer vision アルゴリズムを使用してカメラデータの feature を分析し、環境の空間 3D マップを構築します。ユーザーはビジュアルマップを保存したり、複数デバイス間でリアルタイム共有したりできます。他のデバイスが対応するマップを読み込むと、読み込んだマップ内で localization によりデバイスのマップに対する位置と姿勢を決定し、永続化 AR アプリケーションやマルチユーザーインタラクティブ AR アプリケーションを開発できます。
Sparse Spatial Map は現在、EasyAR Motion Tracker、ARCore、ARKit などの安定した motion tracking システムを必要とし、mapping 中および localization 成功後の継続 tracking に 6 自由度の位置と姿勢を提供します。mapping 中、Sparse Spatial Map はカメラ画像と対応する pose を使用して環境の 1:1 ビジュアルマップを構築します。localization 中、visual localization が成功すると、デバイスのマップに対する pose は motion tracking システムによって継続的に更新されます。
EasyAR Sparse Spatial Map は複数マップの読み込み、複数マップ内での localization、対応するマップ ID とそのマップに対するデバイスの位置および姿勢の返却をサポートします。
Mapping のベストプラクティス
Sparse Spatial Map を作成するときは、ユーザーがどの場所、どの視点で localization を行うかを十分に考慮し、それに基づいて mapping プロセスを最適化する必要があります。mapping では、観察角度や距離を含め、可能な localization 視点をできるだけすべてカバーしてください。
mapping 効果を高めるためのベストプラクティス:
- スキャン対象の領域や scene に対して、できるだけ並進移動またはゆっくり回転します。
- ユーザーが localization する可能性のある位置を十分に移動してスキャンし、カバーします。
- 豊富で安定し、静止した視覚 feature を持つ領域で mapping するようにします。
- 1 つのマップ範囲は 1000 平方メートルを超えないようにします。
- mapping デバイスから scene までの距離は 10 メートル未満にします。
スキャン mapping では次の状況を避ける必要があります。
- 白い壁など、視覚 feature がない広い領域での mapping を避けます。
- ガラスや鏡面物体など、反射材質が広い領域での mapping を避けます。
- 繰り返しテクスチャ領域での mapping を避けます。
mapping 完了後、作成した Sparse Spatial Map 内で localization をテストし、成功率と精度を確認できます。効果が理想的でない場合は、より完全なマップを再作成することを検討してください。
Localization のベストプラクティス
Sparse Spatial Map の localization 効果を確保し、ユーザー体験を向上させるため、次の実践に従ってください。
- ユーザーがマップに対応する scene で localization するよう誘導します。例えば target scene のプレビュー画像を提示し、ユーザーが target scene を見つけやすくします。
- ユーザーにデバイスをゆっくり動かし、複数の角度から localization を試すよう促します。
- 視覚 feature がない領域、鏡面、繰り返しテクスチャを含む領域での localization を避けます。
Localization 失敗の一般的な原因
ユーザーが localization する環境とマップ構築時の環境が大きく異なる場合、localization が失敗する可能性があります。例:
視点変化
mapping が潜在的な localization 角度をできるだけカバーしていることを確認してください。localization の角度が最も近い mapping 角度と 45° を超えて異なる場合、localization 成功率は大幅に低下します。
照明差
mapping 時の照明と localization 時の照明が近い場合、localization 成功率が最も高くなります。例えば昼間に mapping した後、真っ暗な夜に localization を試すことは避けてください。
距離変化
mapping 時はスマートフォンを動かし、異なる距離の位置をカバーします。例えば target から 1 メートル付近で mapping した後、10 メートル離れた場所から localization を試すと失敗しやすくなります。