EasyAR Sparse Spatial Map
EasyAR Sparse Spatial Map se usa para escanear entornos de pequeña escala alrededor del usuario, a nivel de habitación, generar un mapa visual 3D del entorno y proporcionar visual localization tracking. Es adecuado para desarrollar aplicaciones AR persistentes o aplicaciones AR interactivas multiusuario.
Principio de EasyAR Sparse Spatial Map
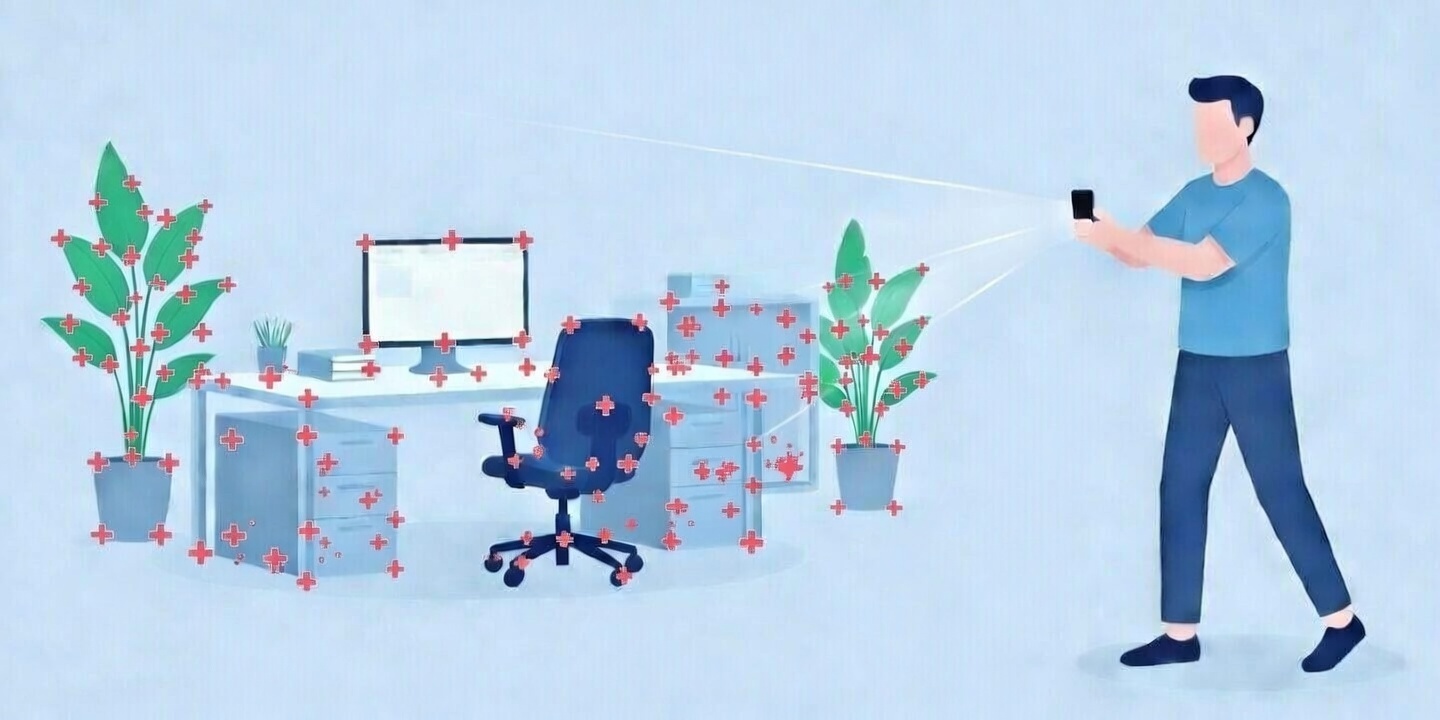
Basado en motion tracking, EasyAR Sparse Spatial Map usa algoritmos de computer vision en el dispositivo para analizar características de los datos de cámara y construir un mapa 3D espacial del entorno. Los usuarios pueden guardar mapas visuales o compartirlos en tiempo real entre varios dispositivos. Cuando otros dispositivos cargan el mapa correspondiente, determinan la posición y orientación del dispositivo respecto al mapa mediante localization en el mapa cargado, permitiendo desarrollar aplicaciones AR persistentes o aplicaciones AR interactivas multiusuario.
Actualmente, Sparse Spatial Map requiere un sistema motion tracking estable, como EasyAR Motion Tracker, ARCore o ARKit, para proporcionar posición y orientación de seis grados de libertad durante mapping y para tracking continuo tras una localization correcta. Durante mapping, Sparse Spatial Map usa imágenes de cámara y pose correspondientes para construir un mapa visual 1:1 del entorno. Durante localization, después de que visual localization tenga éxito, la pose del dispositivo respecto al mapa se actualiza continuamente mediante el sistema motion tracking.
EasyAR Sparse Spatial Map admite cargar varios mapas, realizar localization en varios mapas y devolver el ID de mapa correspondiente y la posición y orientación del dispositivo respecto a ese mapa.
Mejores prácticas de mapping
Al crear Sparse Spatial Map, considere completamente en qué lugares y desde qué puntos de vista harán localization los usuarios, para optimizar el proceso de mapping. Durante mapping, intente cubrir todos los puntos de vista posibles para localization, incluidos ángulos de observación y distancias.
Mejores prácticas para mejorar el resultado de mapping:
- Muévase de forma traslacional o rote lentamente respecto al área o scene escaneada tanto como sea posible.
- Muévase lo más completamente posible para escanear y cubrir las posiciones donde los usuarios pueden hacer localization.
- Intente realizar mapping en áreas con características visuales ricas, estables y estáticas.
- El rango de un solo mapa no debe superar 1000 metros cuadrados.
- La distancia del dispositivo de mapping a la scene debe ser inferior a 10 metros.
Evite lo siguiente durante scanning y mapping:
- Evite mapping en grandes áreas sin características visuales, como paredes blancas.
- Evite mapping en grandes áreas con materiales reflectantes, como vidrio u objetos tipo espejo.
- Evite mapping en áreas con texturas repetitivas.
Después de completar mapping, puede probar localization en el Sparse Spatial Map creado y comprobar la tasa de éxito y precisión. Si el resultado no es ideal, considere crear de nuevo un mapa más completo.
Mejores prácticas de localization
Para garantizar el resultado de localization de Sparse Spatial Map y mejorar la experiencia de usuario, siga estas prácticas.
- Guíe a los usuarios para hacer localization en la scene correspondiente al mapa, por ejemplo proporcionando una imagen previa de la scene objetivo para ayudarles a encontrarla.
- Guíe a los usuarios para mover el dispositivo lentamente e intentar localization desde varios ángulos.
- Evite localization en áreas sin características visuales, superficies tipo espejo o texturas repetitivas.
Causas comunes de fallo de localization
Localization puede fallar cuando el entorno donde el usuario realiza localization difiere mucho del entorno donde se construyó el mapa, por ejemplo:
Cambios de punto de vista
Asegúrese de que mapping cubra tanto como sea posible los ángulos potenciales de localization. Si el ángulo de localization difiere más de 45° del ángulo de mapping más cercano, la tasa de éxito de localization se reducirá mucho.
Diferencias de iluminación
La tasa de éxito de localization es máxima cuando la iluminación de mapping y la de localization son similares. Por ejemplo, evite hacer mapping de día y luego intentar localization en una noche completamente oscura.
Cambios de distancia
Mueva el teléfono durante mapping y cubra posiciones a diferentes distancias. Por ejemplo, después de hacer mapping cerca del objetivo a 1 metro, intentar localization desde 10 metros suele fallar.