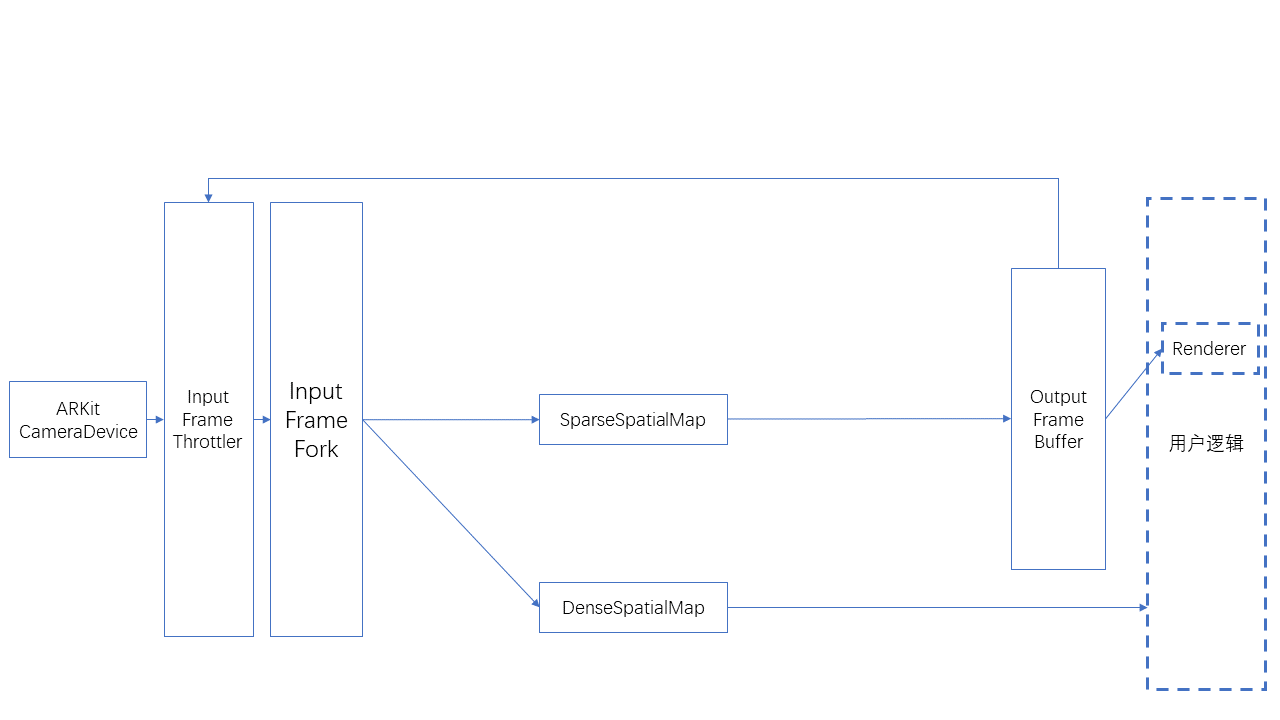
AR 數據流
本文介紹了 EasyAR Sense 中的數據流。EasyAR Sense 中使用組件化 API,組件之間通過數據流來連接。
輸入輸出數據
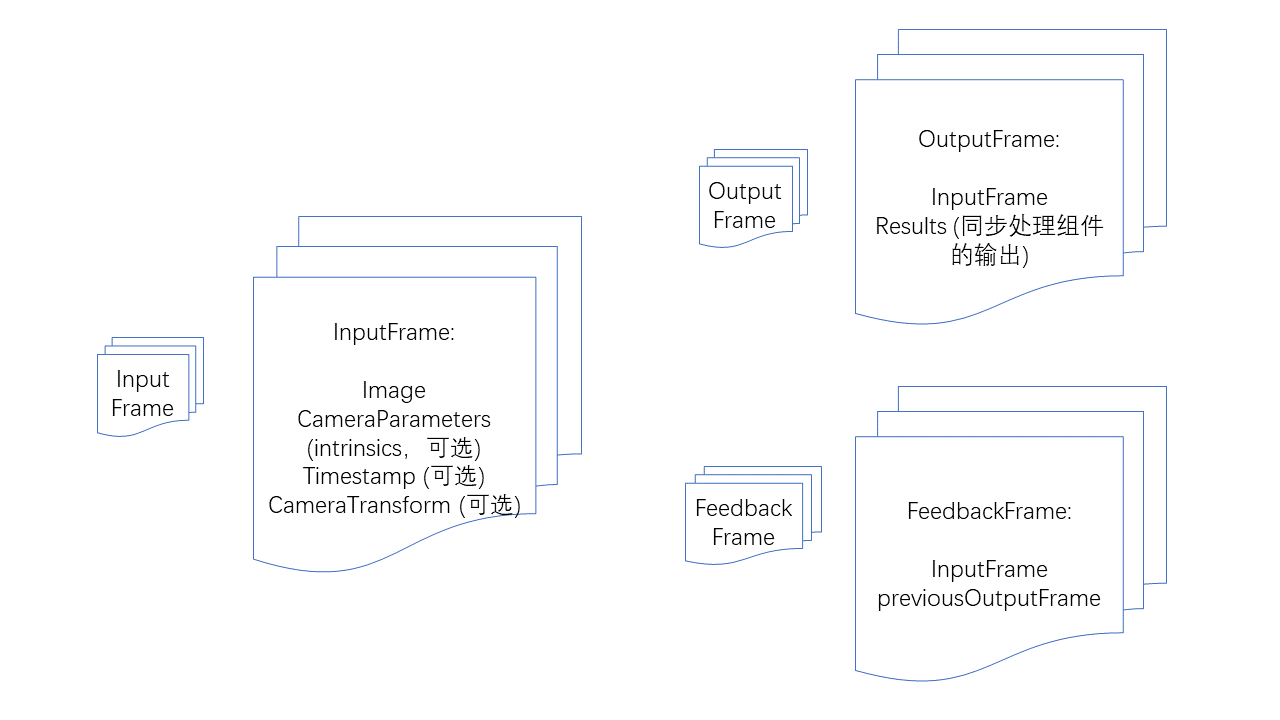
InputFrame:輸入幀。包含圖像、camera 參數、時間戳、相機相對於世界座標系的變換和跟蹤狀態。其中,camera 參數、時間戳、相機相對於世界座標系的變換和跟蹤狀態均爲可選,但特定的算法組件會對輸入有特定的要求。
OutputFrame:輸出幀。包含輸入幀和同步處理組件的輸出結果。
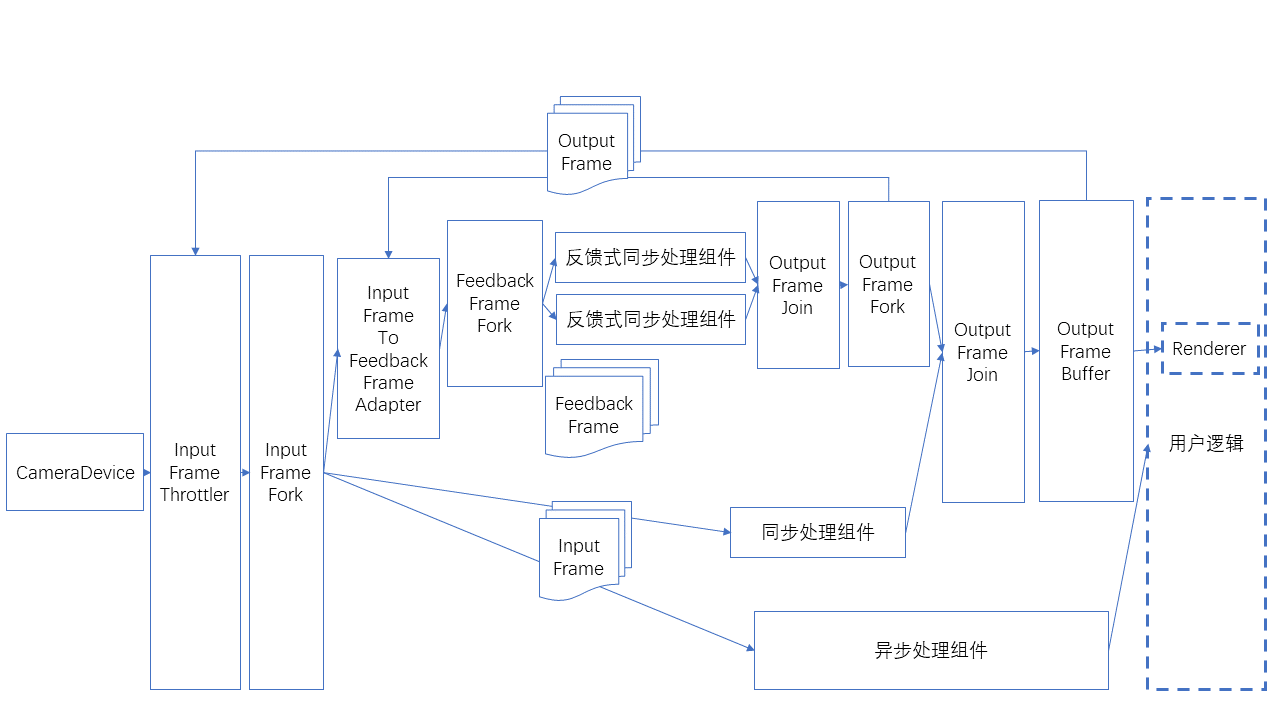
FeedbackFrame:反饋幀。包含一個輸入幀和一個歷史輸出幀,用於 ImageTracker 等反饋式同步處理組件。
Camera組件
CameraDevice:Windows、Mac、iOS、Android 上的默認攝像頭。
ARKitCameraDevice:iOS 上的 ARKit 默認實現。
ARCoreCameraDevice:Android 上的 ARCore 默認實現。
MotionTrackerCameraDevice:實現運動跟蹤,通過多傳感器融合解算設備的 6DoF 座標。(只支持 Android )
ThreeDofCameraDevice:在默認攝像頭的基礎上,增加了 3DoF 的方向。
InertialCameraDevice:在默認攝像頭的基礎上,增加了 3DoF 的方向和平面的基於慣性估計的平移。
custom camera device:自定義攝像頭實現。
算法組件
反饋式同步處理組件:需要每幀跟着攝像機圖像輸出結果,並且需要上一幀處理結果用於避免相互干擾。
ImageTracker:實現了平面圖像的檢測和跟蹤。
ObjectTracker:實現了 3D 物體的檢測和跟蹤。
同步處理組件:需要每幀跟着攝像機圖像輸出結果。
SurfaceTracker:實現了對環境表面的跟蹤。
SparseSpatialMap:實現了稀疏空間地圖,提供了掃描物理空間同時生成點雲地圖並進行實時定位的能力。
MegaTracker:實現了 Mega 空間定位。
異步處理組件:不需要每幀跟着攝像機圖像輸出結果。
CloudRecognizer:實現了雲識別。
DenseSpatialMap:實現了稠密空間地圖,可用於實現碰撞、遮擋等效果。
組件的可用性檢查
所有的組件均有 isAvailable 函數,可用於判斷該組件是否可用。
組件不可用的情況有
當前操作系統上沒有實現。
組件所需要的依賴不存在,例如 ARKit、ARCore。
組件在當前版本(variant)上不存在,例如一些精簡版本中某些功能不存在。
組件在當前 License 下不可用。
使用組件之前務必要判斷組件是否可用,並進行相應的 fallback 或者提示。
數據流
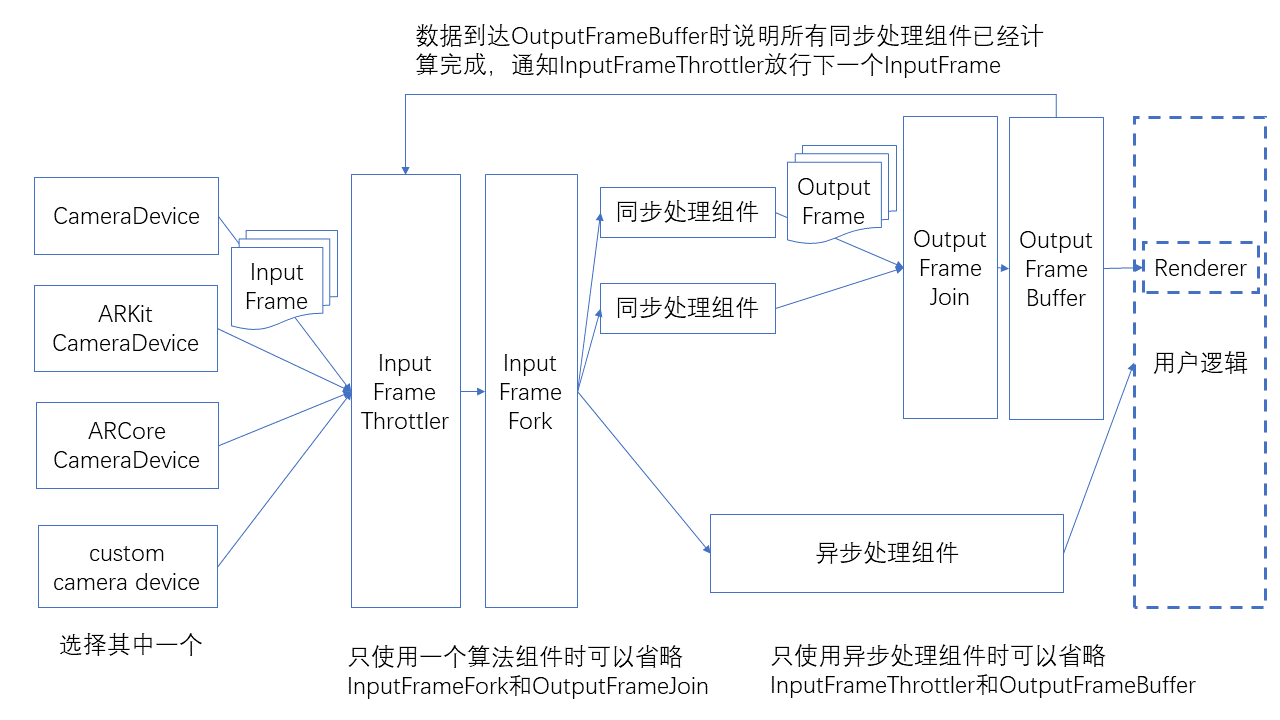
組件的連接方式如下圖所示。
有一種特殊的輸入爲反饋式幀的用法,如下圖所示。
數據流輔助類
數據流的發出和接收端口,各組件需要包含這些端口
SignalSink / SignalSource:接收/發出一個信號(無數據)。
InputFrameSink / InputFrameSource:接收/發出一個 InputFrame。
OutputFrameSink / OutputFrameSource:接收/發出一個 OutputFrame。
FeedbackFrameSink / FeedbackFrameSource:接收/發出一個 FeedbackFrame。
數據流的分支和合並
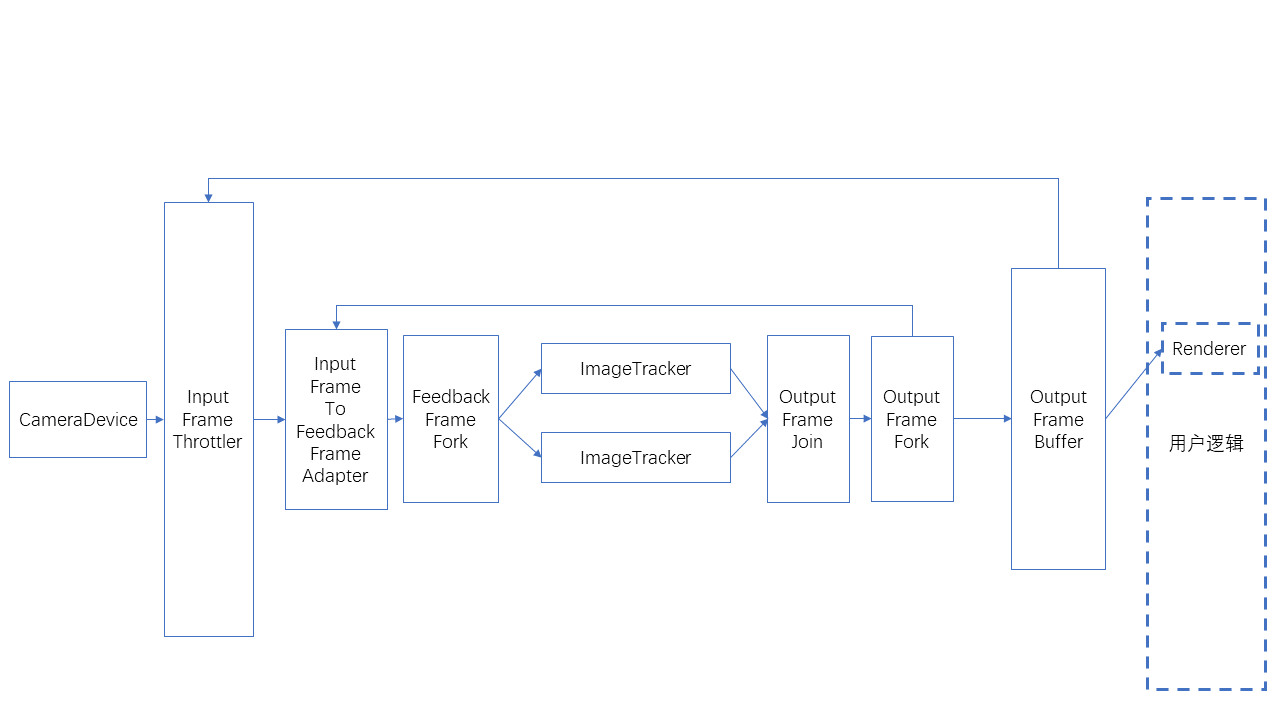
InputFrameFork:將一個 InputFrame 分成多個並行發出。
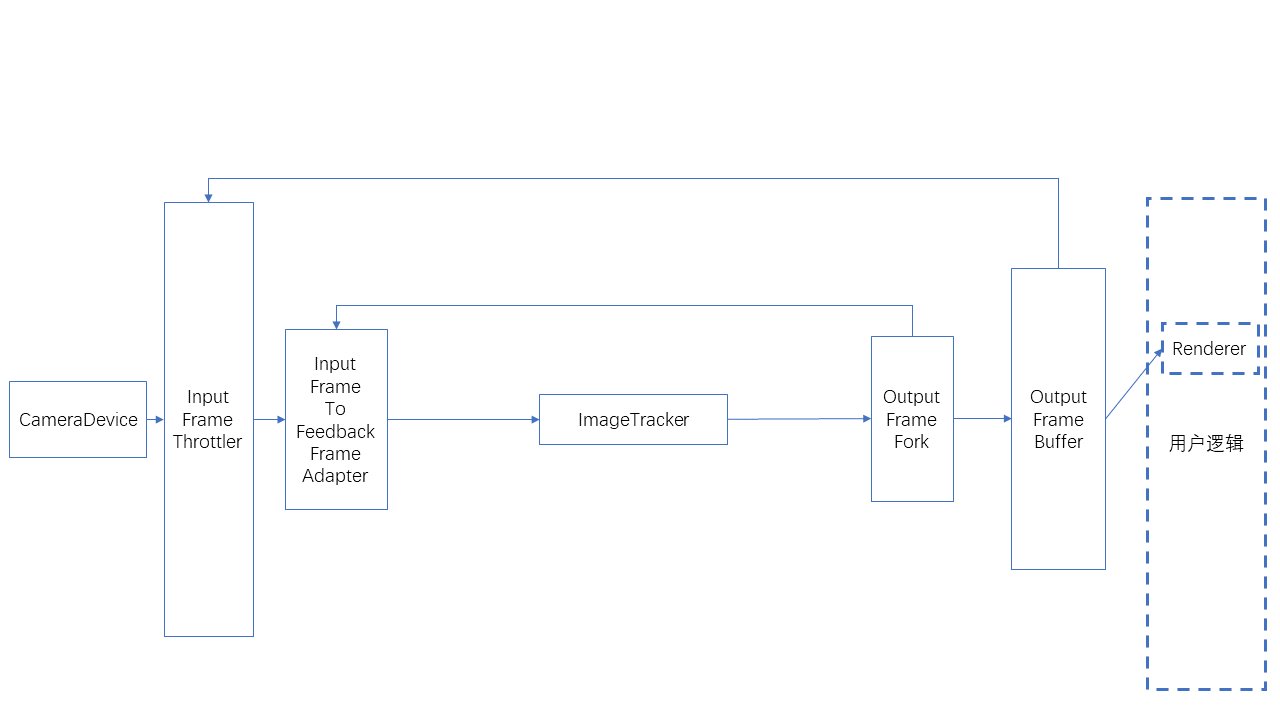
OutputFrameFork:將一個 OutputFrame 分成多個並行發出。
OutputFrameJoin:將多個 OutputFrame 合併成一個,並將所有的結果合併到 Results 中。需要注意其多個輸入的連接不應該在有數據流入的同時進行,否則可能會陷入不能輸出的狀態。(推薦在 Camera 啓動之前完成數據流連接。)
FeedbackFrameFork:將一個 FeedbackFrame 分成多個並行發出。
數據流的限流和緩存
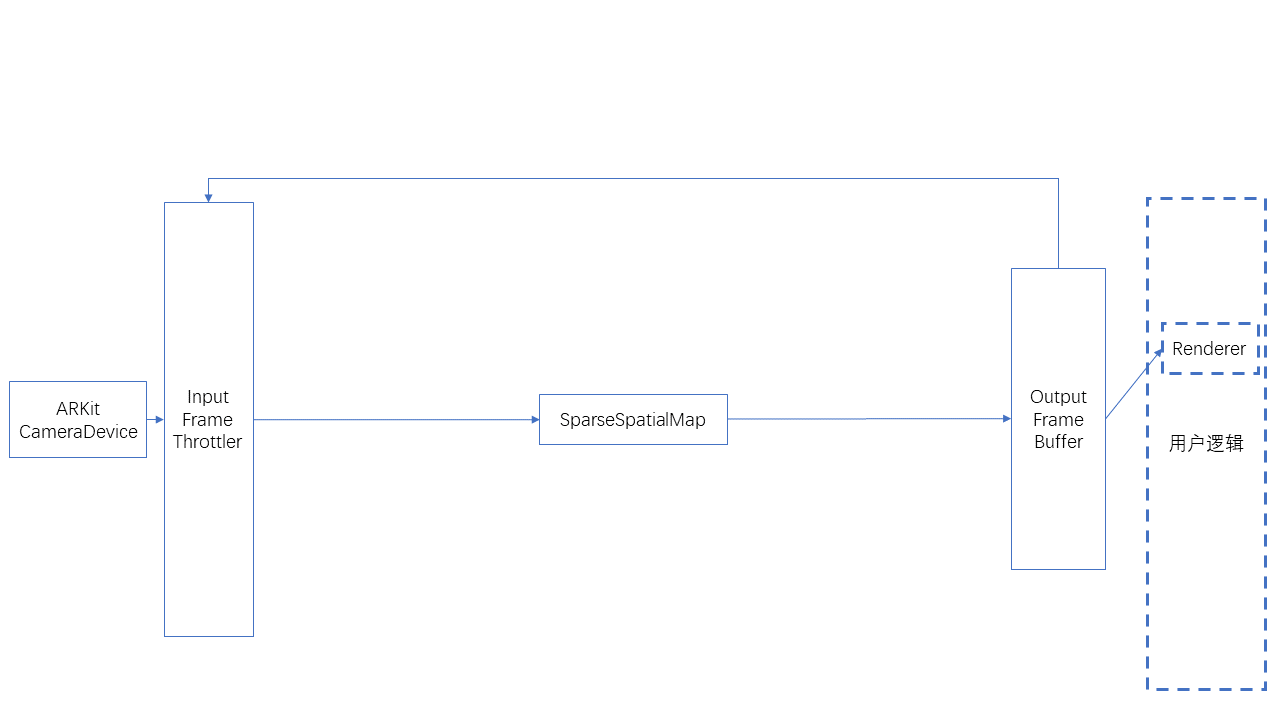
InputFrameThrottler:接收併發出 InputFrame,但一次只發出一個,只有在接收到一個觸發信號後纔會發出下一個 InputFrame,接收到多個 InputFrame 時,後續的 InputFrame 可能會覆蓋前面的 InputFrame。
OutputFrameBuffer:接收 OutputFrame 並緩存,等待用戶輪詢,接收到 OutputFrame 的時候可以發出一個信號。
將 OutputFrameBuffer 發出的信號接到 InputFrameThrottler 上,即可完成整個限流過程。
數據流的轉換
InputFrameToOutputFrameAdapter:可以將一個 InputFrame 直接包裝成 OutputFrame,用於渲染顯示。
InputFrameToFeedbackFrameAdapter:可以將一個 InputFrame 和一個 FeedbackFrame 包裝成 FeedbackFrame,用於反饋式同步處理組件。
InputFrame數量的限制
CameraDevice 可以設置 bufferCapacity,即發出 InputFrame 的最大數量,當前的默認值爲8。
自定義攝像頭可以使用 BufferPool 實現。
各組件需要的 InputFrame 數量,參考各組件的 API 文檔。
如果 InputFrame 數量不足,可能造成數據流卡住,導致渲染卡住。
如果 InputFrame 數量不足,也可能出現第一次啓動渲染不卡住但切換到後臺或暫停/啓動各組件後渲染卡住的情況,測試時需要注意覆蓋。
連接和斷開連接
不推薦在數據流運行過程中連接和斷開連接。
如果需要在運行過程中進行連接和斷開連接,需要注意只能在割邊(去掉這條邊後數據流會一分爲二)上進行,不能在環的邊(這裏的環指的是將數據流看作無向圖時邊構成的環)上、 OutputFrameJoin 的輸入或者 InputFrameThrottler 的 sideInput 上進行,否則可能會陷入數據流卡在 OutputFrameJoin 和 InputFrameThrottler 等結點無法輸出的狀態。
算法組件均有 start/stop 功能,在 stop 的時候,幀將不會被處理,但仍然會從組件中輸出,只是不帶有結果。
典型用法
以下爲單個 ImageTracker 的用法,可用於識別、跟蹤不重複的平面識別圖。
以下爲單個 ImageTracker 的用法,可用於識別、跟蹤重複的平面識別圖。
以下爲 SparseSpatialMap 的用法,可用於實現稀疏空間地圖建圖和定位、跟蹤。
以下爲 SparseSpatialMap 和 DenseSpatialMap 同時使用的用法,可用於實現稀疏空間地圖建圖、定位、跟蹤和稠密空間地圖生成。